Flygparametrar för räddning av rådjurskid: höjd, överlappning och hastighet
Vilken flyghöjd, överlappning och flyghastighet är optimala vid räddning av rådjurskid med drönare? Vi förklarar vad du bör tänka på.
Du känner säkert igen det här: När en person klipper gräset, så klipper alla! Tidspressen vid räddning av rådjurskid med drönare är ibland extrem. Därför är hög arealtäckning och optimalt inställda flygparametrar så viktiga. Vilka flygparametrar är optimala vid räddning av rådjurskid? Här hittar du svaret om flyghöjd, överlappning och flyghastighet – inklusive formlerna för att räkna ut värdena för din egen drönare.
En översikt över hela förloppet finns på sidan Räddning av rådjur med drönare.
De optimala flygparametrarna i överblick
| Parameter | Rekommendation | Varför |
|---|---|---|
| Markupplösning (GSD) | cirka 7 cm | Ett kid med cirka 30 cm diameter avbildas på ungefär 14 pixlar |
| Flyghöjd med DJI Mavic 2 Enterprise Advanced, Mavic 3 Thermal och Matrice 30T | cirka 55 m | Då får du den optimala GSD på 7 cm |
| Flyghöjd med DJI Matrice 4T och 4TD | cirka 70 m | Då får du den optimala GSD på 7 cm |
| Lateral överlappning med DJI Mavic 2 Enterprise Advanced, Mavic 3 Thermal och Matrice 30T | 40 % (minst 32 % vid 1 m vegetation) | Högt gräs skymmer sikten i bildens kant |
| Lateral överlappning med DJI Matrice 4T och 4TD | 40 % (minst 32 % vid 1 m vegetation) | Högt gräs skymmer sikten i bildens kant |
| Frontal överlappning | 60 % | Varje punkt avbildas på cirka 3 bilder |
| Flyghastighet med LiveView | 3,5 till 5 m/s | Pilotens reaktionstid och koncentration är den begränsande faktorn |
| Flyghastighet med georeferering | upp till 8 m/s | Rörelseoskärpa på högst 1,7 pixlar vid 7 cm GSD |
Flyghöjd och arealtäckning
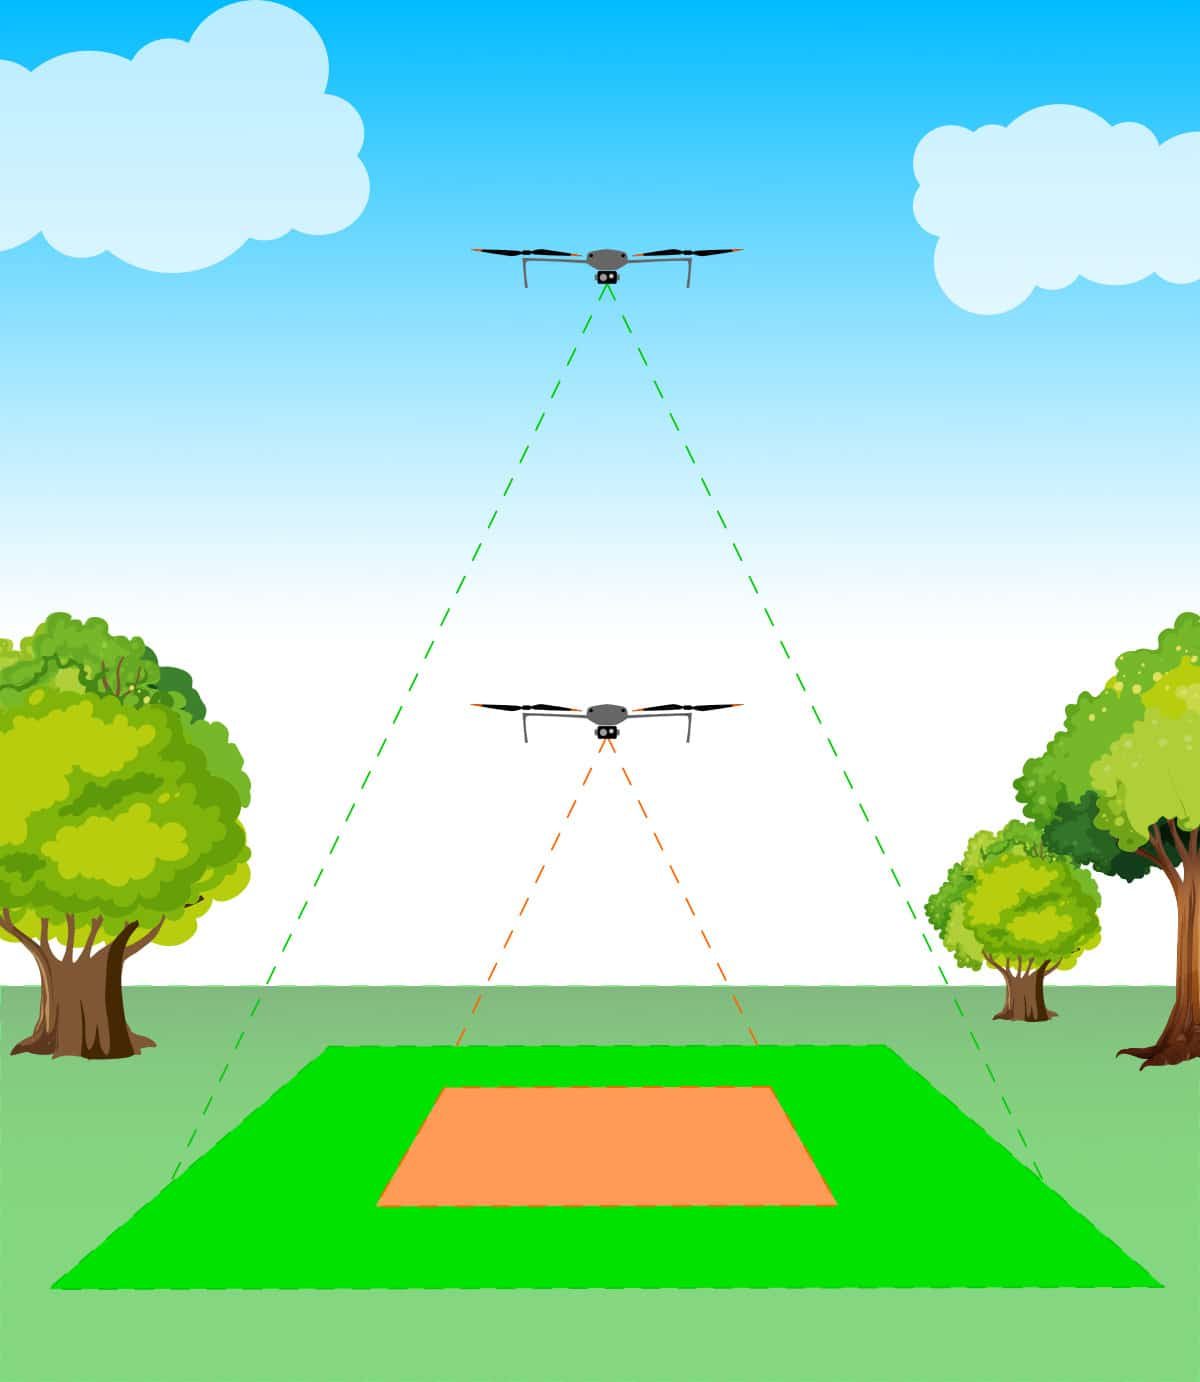
Låt oss först betrakta flyghöjden. Ju högre höjd, desto större marktäckning; vi behöver färre flygvägar, så vi är snabbare totalt sett. Vi har en högre area-täckningsgrad. Men med ökande höjd minskar även pixelmarkupplösningen. Vi detekterar färre detaljer, och därför blir detekteringen mindre tillförlitlig.
Optimal markupplösning (GSD) vid räddning av rådjurskid
Här syns två ungefär tre veckor gamla kid fotograferade från olika flyghöjder. Bilderna togs med en värmekamera med en lins som är optimal för räddning av rådjurskid, med ett horisontellt synfält (hFOV) på 32°. De flesta drönare har numera ingen optimal lins, så man måste vanligtvis flyga lägre för att få samma markupplösning (engelska Ground Sampling Distance, GSD).
Den optimala markupplösningen (GSD) vid räddning av rådjurskid är cirka 7 cm. Eftersom kid oftast är runda och har en diameter på cirka 30 cm avbildas de då på ungefär 14 pixlar. Det räcker för att skilja kiden från andra objekt, även under något svårare förhållanden.
Räkna ut GSD för en annan drönare
- GSD = h × s / f: h är flyghöjden, s är detektorelementets storlek och f är objektivets brännvidd.
- s = B / w: Om du istället för detektorelementets storlek s bara känner till sensorbredden B och den horisontella upplösningen w, räknar du ut s så här.
- GSD = tan(hFOV/2) × 2 × h / w: Alternativt kan du räkna ut GSD med objektivets hFOV, flyghöjden och den horisontella upplösningen w.
Lateral och frontal överlappning
För drönarmappning kan du ställa in en överlappning i flygriktningen och en lateral överlappning. Den laterala överlappningen avgör avståndet mellan flygbanorna. Överlappningen i flygriktningen avgör procentandelen överlappning mellan på varandra följande bilder under mappningen. Det påverkar dock också den maximala flyghastigheten, eftersom det tar en viss tid att spara bilderna. För att bibehålla den inställda frontala överlappningen får drönaren inte flyga för snabbt.
Överlappning beroende på vegetationens höjd
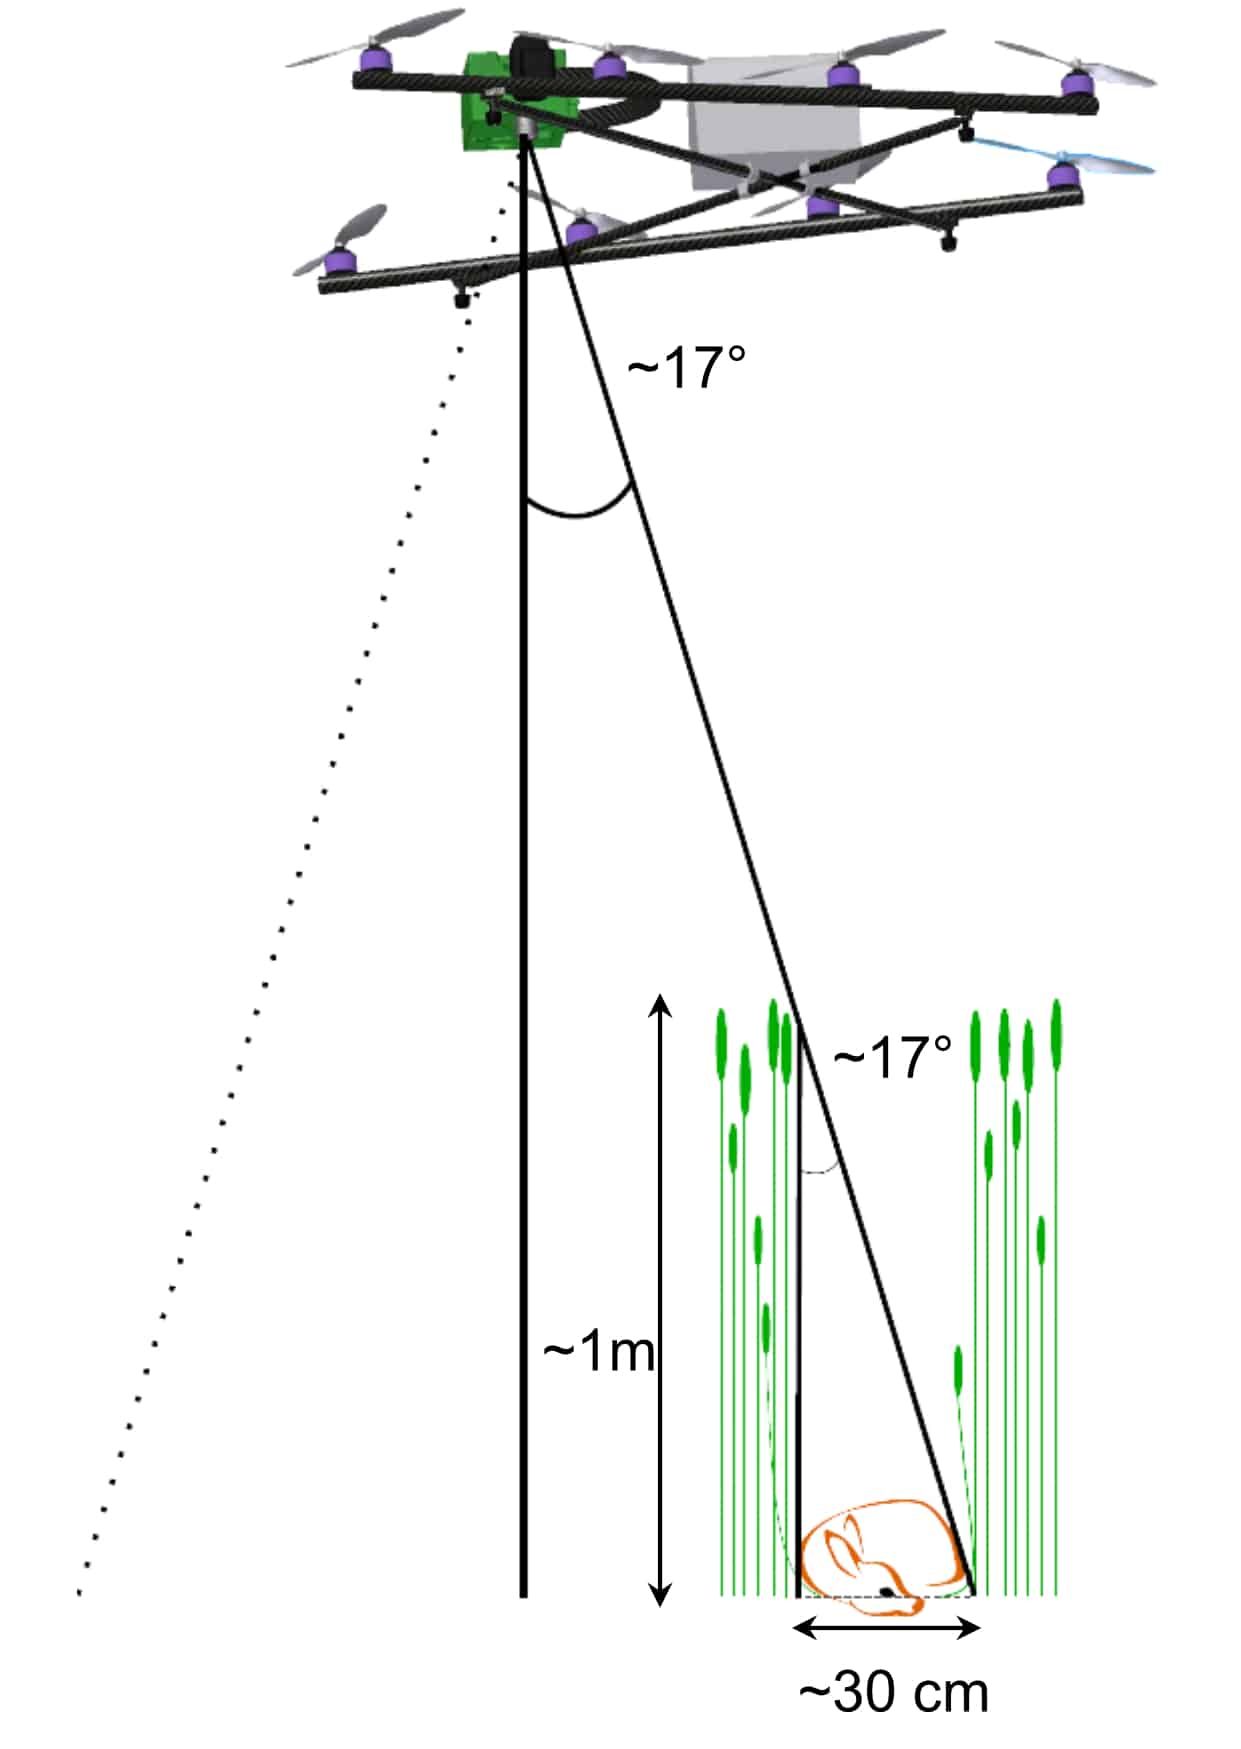
Den optimala överlappningen vid räddning av rådjurskid beror avsevärt på vegetationens höjd. Om gräset till exempel är 1 m högt får kamerans synvinkel avvika högst 17° från lodlinjen. Alla som någon gång har stått i en äng med så högt gräs vet hur svårt det är att hitta ett kid på en meters avstånd. Det höga gräset skymmer snabbt sikten.
Om vi alltså antar en meter vegetation och en kidstorlek på 30 cm får synfältet (FOV) vara högst 2 × 17° = 34°. Annars skymmer gräset sikten, eftersom inte ens en värmekamera kan se genom gräs. DJI Mavic 2 Enterprise Advanced, Mavic 3 Thermal och Matrice 30T har ett diagonalt synfält på 61° och därmed ett horisontellt synfält på 47,6°. Det innebär att man vid hög vegetation vanligtvis inte hittar något kid i bildens kant, eftersom gräset skymmer sikten där. Därför behöver vi minst 32 % lateral överlappning för DJI-drönarna. Lite extra marginal bör man ta med i beräkningen, därför är en lateral överlappning på 40 % lämplig.
Formeln för att räkna ut den minsta laterala överlappningen ü är: ü = 1 - k / (h × tan(FOV/2)), där k är kidets storlek, h är vegetationens höjd och FOV är det horisontella synfältet.
För den frontala överlappningen är 60 % ett bra val, då avbildas varje punkt på cirka 3 bilder.
Optimal flyghastighet: LiveView eller georeferering
Den optimala flyghastigheten beror på hur vi analyserar bilderna. När vi tittar på videoströmmen på en skärm (den så kallade LiveView-metoden) är vår reaktionstid och koncentration den begränsande faktorn. I praktiken, med en GSD på 7 cm och en kamera med en upplösning på 640 x 512 pixlar, har en flyghastighet på 3,5 m/s till 5 m/s visat sig vara optimal för de flesta piloter. Att flyga snabbare blir snabbt mycket tröttsamt.
Om vi analyserar bilderna först efter flygningen (georeferering) är rörelseoskärpan i bilderna den begränsande faktorn. Rörelseoskärpan beror på integrationstiden (liknande exponeringstiden i färgkameror). De flesta värmekameror har en fast integrationstid på cirka 15 ms. Vid hastigheter upp till 4,6 m/s (med en 7 cm GSD) förblir rörelseoskärpan inom en enda pixel och syns därför inte. En rörelseoskärpa på 1,7 pixlar är vanligtvis fortfarande tolerabel. Det betyder att man vid 7 cm GSD kan flyga med högst 8 m/s och ändå få en tillräckligt bra bild.
Verktyg för beräkning av flygplanering
För att beräkna de beskrivna värdena har vi sammanställt olika beräkningsverktyg åt dig.
Planera flygparametrar automatiskt med POICloud
POICloud är en mjukvarulösning för professionella insatser vid räddning av rådjurskid och artskydd, men också inom andra användningsområden. En funktion i POICloud är helautomatisk flygplanering med exakt terrängflygning: Den planerar waypoint- och kartläggningsflygningar utifrån konfigurerbara mallar och överför uppdragen automatiskt till alla anslutna fjärrkontroller. För dina ytor kan du skapa flera mallar och får på så sätt utan besvär de idealiska flygparametrarna för ditt användningsscenario.
Hur du organiserar hela räddningen, från uppdragsförfrågan och dagsplan till rapport, förklaras på sidan Organisera räddning av rådjur med POICloud. Mer information om POICloud och vår app och skrivbordsprogramvara finns på sidan POISuite.