Flugparameter für die Kitzrettung: Höhe, Überlapp und Tempo
Welche Flughöhe, welcher Überlapp und welche Fluggeschwindigkeit sind bei der Kitzrettung mit der Drohne optimal? Wir erklären was zu beachten ist.
Ihr kennt das sicher auch: Wenn einer mäht, dann mähen alle! Der Zeitdruck bei der Kitzrettung mit der Drohne ist manchmal wirklich extrem. Deshalb sind eine hohe Flächenleistung und optimal eingestellte Flugparameter so wichtig. Welche Flugparameter für die Kitzrettung sind optimal? Hier findet ihr die Antwort zu Flughöhe, Überlapp und Fluggeschwindigkeit – samt Formeln, mit denen ihr die Werte für eure eigene Drohne ausrechnet.
Einen Überblick über den ganzen Ablauf gibt die Seite Rehkitzrettung mit der Drohne.
Die optimalen Flugparameter auf einen Blick
| Parameter | Empfehlung | Warum |
|---|---|---|
| Bodenauflösung (GSD) | ca. 7 cm | Ein Kitz mit ca. 30 cm Durchmesser wird auf etwa 14 Pixeln abgebildet |
| Flughöhe bei DJI Mavic 2 Enterprise Advanced, Mavic 3 Thermal und Matrice 30T | ca. 55 m | Dabei ergibt sich die optimale GSD von 7 cm |
| Flughöhe bei DJI Matrice 4T und 4TD | ca. 70 m | Dabei ergibt sich die optimale GSD von 7 cm |
| Seitlicher Überlapp bei DJI Mavic 2 Enterprise Advanced, Mavic 3 Thermal und Matrice 30T | 40 % (mindestens 32 % bei 1 m Bewuchs) | Hohes Gras verdeckt am Bildrand die Sicht |
| Seitlicher Überlapp bei DJI Matrice 4T und 4TD | 40 % (mindestens 32 % bei 1 m Bewuchs) | Hohes Gras verdeckt am Bildrand die Sicht |
| Frontaler Überlapp | 60 % | Jeder Punkt ist auf ca. 3 Bildern abgebildet |
| Fluggeschwindigkeit bei LiveView | 3,5 bis 5 m/s | Reaktionszeit und Konzentration der Piloten sind der begrenzende Faktor |
| Fluggeschwindigkeit bei Georeferenzierung | bis 8 m/s | Bewegungsunschärfe von höchstens 1,7 Pixeln bei 7 cm GSD |
Flughöhe und Flächenleistung
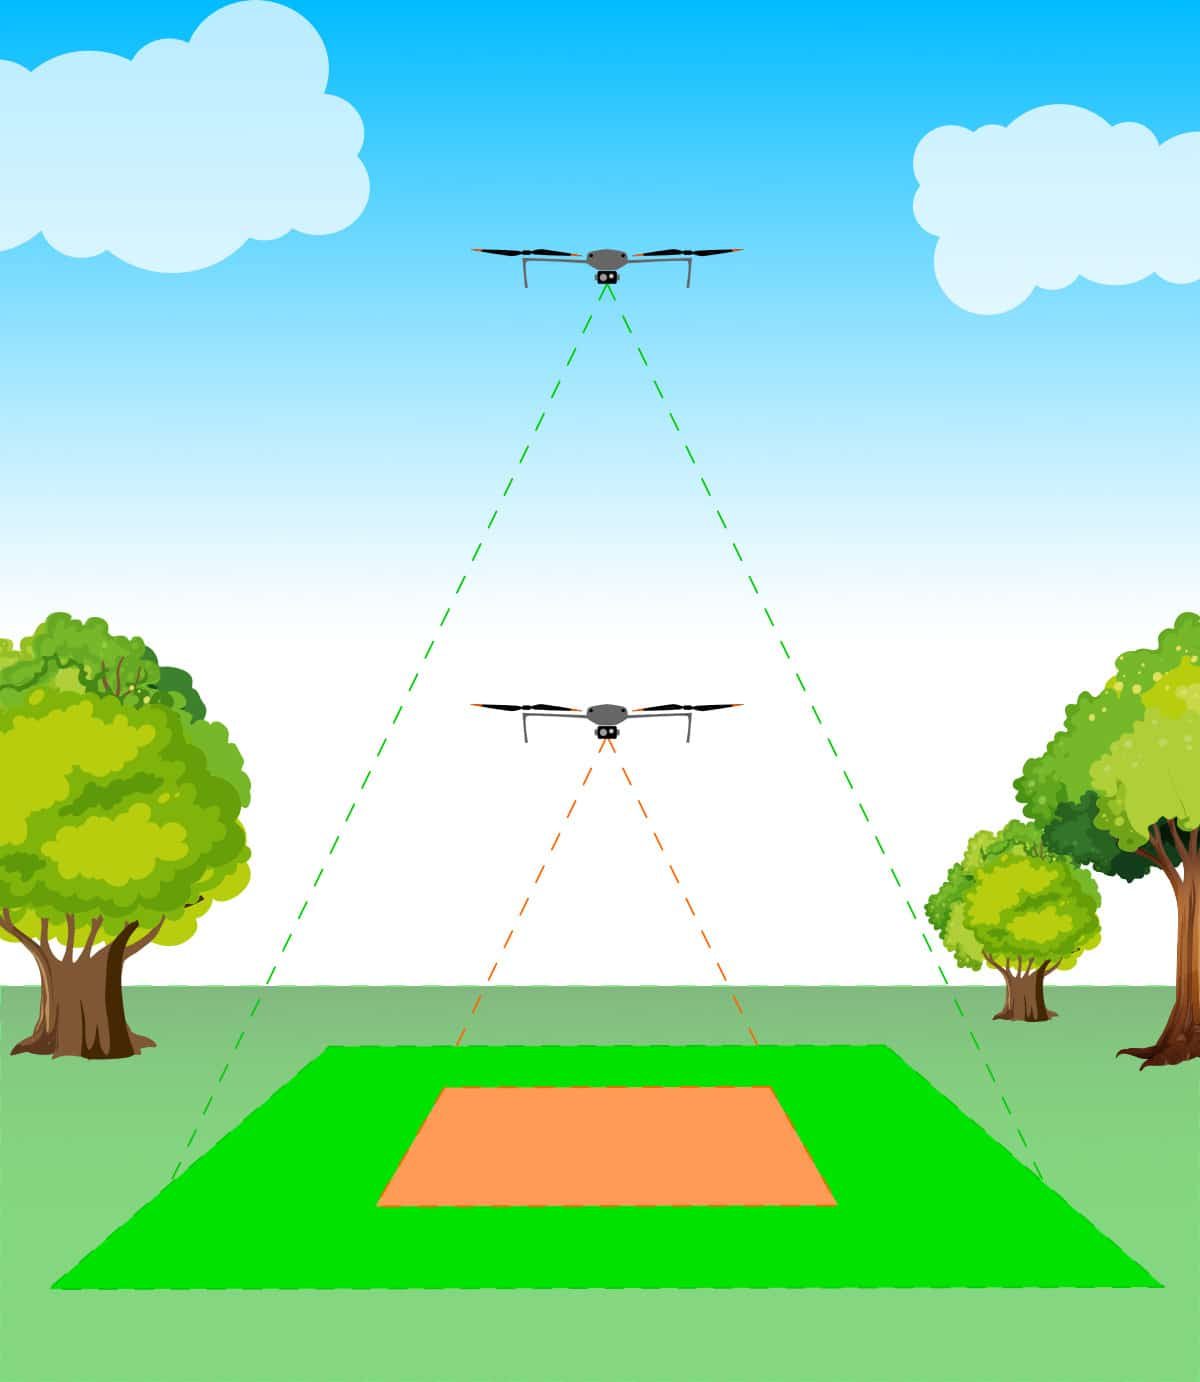
Betrachten wir zunächst einmal die Flughöhe. Je höher umso größer die Bodenabdeckung, wir brauchen weniger Flugbahnen, also sind wir insgesamt schneller. Wir haben eine höhere Flächenleistung. Aber mit zunehmender Höhe wird auch die Pixelbodenauflösung schlechter. Wir erkennen weniger Details und damit wird die Detektion unzuverlässiger.
Optimale Bodenauflösung (GSD) bei der Kitzrettung
Hier sind zwei etwa drei Wochen alte Kitze aus verschiedenen Flughöhen zu sehen. Aufgenommen wurden die Bilder mit einer Wärmebildkamera, deren Linse für die Kitzrettung optimal ist: Sie hat ein horizontales Field Of View (hFOV) von 32°. Die meisten Drohnen haben heutzutage keine optimale Linse, deshalb muss man meist tiefer fliegen, um die gleiche Pixelbodenauflösung (engl. Ground Sampling Distance, GSD) zu erhalten.
Die optimale Ground Sampling Distance für die Kitzrettung liegt bei ca. 7 cm. Da die Kitze meist kreisförmig sind und einen Durchmesser von ca. 30 cm haben, werden sie dann auf ungefähr 14 Pixeln abgebildet. Das reicht, um die Kitze auch bei etwas schwierigeren Verhältnissen von anderen Objekten zu unterscheiden.
GSD für eine andere Drohne berechnen
- GSD = h × s / f: h ist die Flughöhe, s die Detektorelementgröße und f die Brennweite der Linse.
- s = B / w: Kennt ihr statt der Detektorelementgröße s nur die Sensorbreite B und die horizontale Auflösung w, berechnet ihr s so.
- GSD = tan(hFOV/2) × 2 × h / w: Alternativ rechnet ihr die GSD über den hFOV der Linse, die Flughöhe und die horizontale Auflösung w aus.
Seitlicher und frontaler Überlapp
Bei den Drohnen kann man für den Mappingbetrieb einen Überlapp in Flugrichtung und einen seitlichen Überlapp einstellen. Der seitliche Überlapp bestimmt den Flugbahnabstand. Der Überlapp in Flugrichtung bestimmt beim Mappingbetrieb zu wieviel Prozent die aufeinanderfolgenden Bilder überlappen. Er beeinflusst aber auch die maximale Fluggeschwindigkeit, denn das Abspeichern der Bilder dauert eine gewisse Zeit. Damit der eingestellte Frontalüberlapp eingehalten werden kann, darf die Drohne nicht zu schnell fliegen.
Überlapp abhängig von der Bewuchshöhe
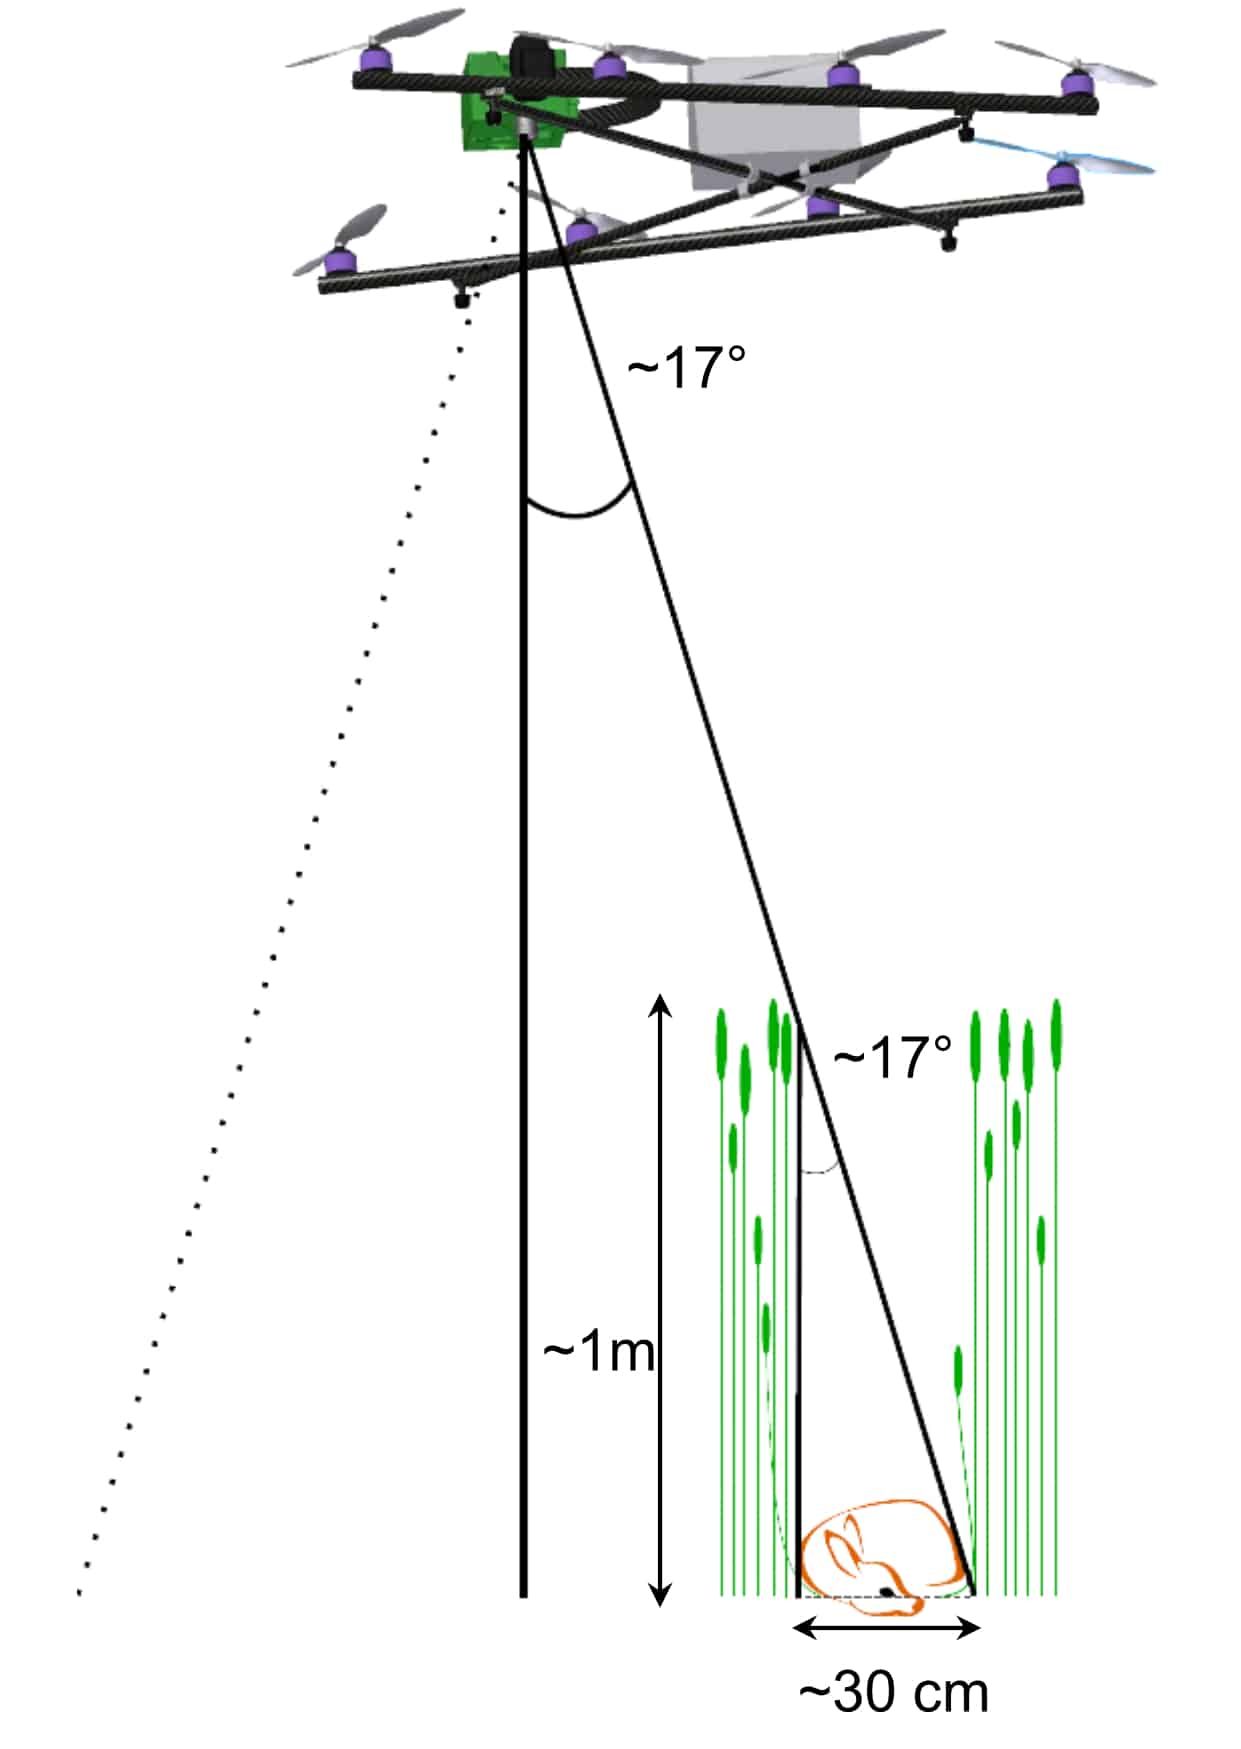
Der optimale Überlapp hängt bei der Kitzrettung maßgeblich von der Bewuchshöhe ab. Wenn wir beispielsweise eine Grashöhe von 1 m haben, dann darf der Blickwinkel der Kamera maximal 17° vom Lot abweichen. Jeder, der mal bei so einer Bewuchshöhe in der Wiese stand, weiß wie schwierig es ist, ein Kitz in einem Meter Abstand zu finden. Das hochgewachsene Gras verdeckt schnell die Sicht.
Wenn wir also einen Meter Bewuchs und eine Kitzgröße von 30 cm annehmen, dann darf der FOV maximal 2 × 17° = 34° sein, sonst verdeckt das Gras die Sicht, denn auch eine Wärmebildkamera kann nicht durchs Gras schauen. Die DJI-Drohnen Mavic 2 Enterprise Advanced, Mavic 3 Thermal und Matrice 30T haben einen diagonalen FOV von 61° und damit einen horizontalen FOV von 47,6°. Dadurch wird bei hohem Bewuchs am Rand des Bildes normalerweise kein Kitz zu finden sein, denn dort wird die Sicht vom Gras verdeckt. Wir brauchen deshalb für die DJI-Drohnen mindestens 32 % seitlichen Überlapp. Ein bisschen Reserve sollte man noch einplanen, darum ist ein seitlicher Überlapp von 40 % sinnvoll.
Die Formel zur Berechnung des minimalen seitlichen Überlapps ü lautet: ü = 1 - k / (h × tan(FOV/2)) mit Kitzgröße k, Bewuchshöhe h und horizontalem Field Of View FOV.
Für den frontalen Überlapp sind 60 % eine gute Wahl, dann hat man jeden Punkt auf ca. 3 Bildern abgebildet.
Optimale Fluggeschwindigkeit: LiveView oder Georeferenzierung
Die optimale Fluggeschwindigkeit hängt davon ab, wie wir die Bilder analysieren. Wenn wir den Videostream auf dem Monitor betrachten (sog. LiveView-Verfahren), dann ist unsere Reaktionszeit und unsere Konzentration der limitierende Faktor. In der Praxis hat sich bei einer GSD von 7 cm und einer Kamera mit 640 x 512 Pixeln Auflösung für die meisten Piloten eine Fluggeschwindigkeit von 3,5 m/s bis 5 m/s als Optimum herausgestellt. Wenn man schneller fliegt, wird es nach kurzer Zeit bereits sehr anstrengend.
Wenn wir die Bilder erst nach dem Flug analysieren (Georeferenzierungs-Verfahren), dann ist die Bewegungsunschärfe auf den Bildern der begrenzende Faktor. Die Bewegungsunschärfe hängt von der Integrationszeit (ähnlich der Belichtungszeit bei Farbkameras) ab. Die meisten Wärmebildkameras haben eine feste Integrationszeit von ca. 15 ms. Bei einer Geschwindigkeit von bis zu 4,6 m/s (bei 7 cm GSD) bleibt die Bewegungsunschärfe innerhalb von einem Pixel und ist deshalb nicht zu sehen. Eine Bewegungsunschärfe von 1,7 Pixeln ist jedoch meist noch tolerierbar. Das bedeutet bei 7 cm GSD eine Fluggeschwindigkeit von 8 m/s, die maximal geflogen werden kann, um noch ein hinreichend gutes Bild zu erhalten.
Rechentools Flugplanung
Um die beschriebenen Werte berechnen zu können haben wir für euch verschiedene Rechentools zusammen gestellt.
Flugparameter automatisch planen mit der POICloud
Die POICloud ist eine Softwarelösung für professionelle Einsätze in der Rehkitzrettung und im Artenschutz, aber auch in anderen Einsatzgebieten. Eine Funktion der POICloud ist die vollautomatische Flugplanung mit präzisem Terrainflug: Sie plant Wegpunkt- und Kartierungsflüge anhand konfigurierbarer Vorlagen und überträgt die Missionen automatisch auf alle verbundenen Fernsteuerungen. Für eure Flächen könnt ihr mehrere Vorlagen anlegen und habt damit ohne Aufwand die idealen Flugparameter für euer Einsatzszenario.
Wie ihr damit die ganze Kitzrettung organisiert, von der Auftragsannahme über den Tagesplan bis zum Bericht, steht auf der Seite Kitzrettung organisieren mit der POICloud. Mehr über die POICloud sowie unsere App und Desktop-Software findet ihr auf der Seite POISuite.