Verktyg för beräkning av flygplanering
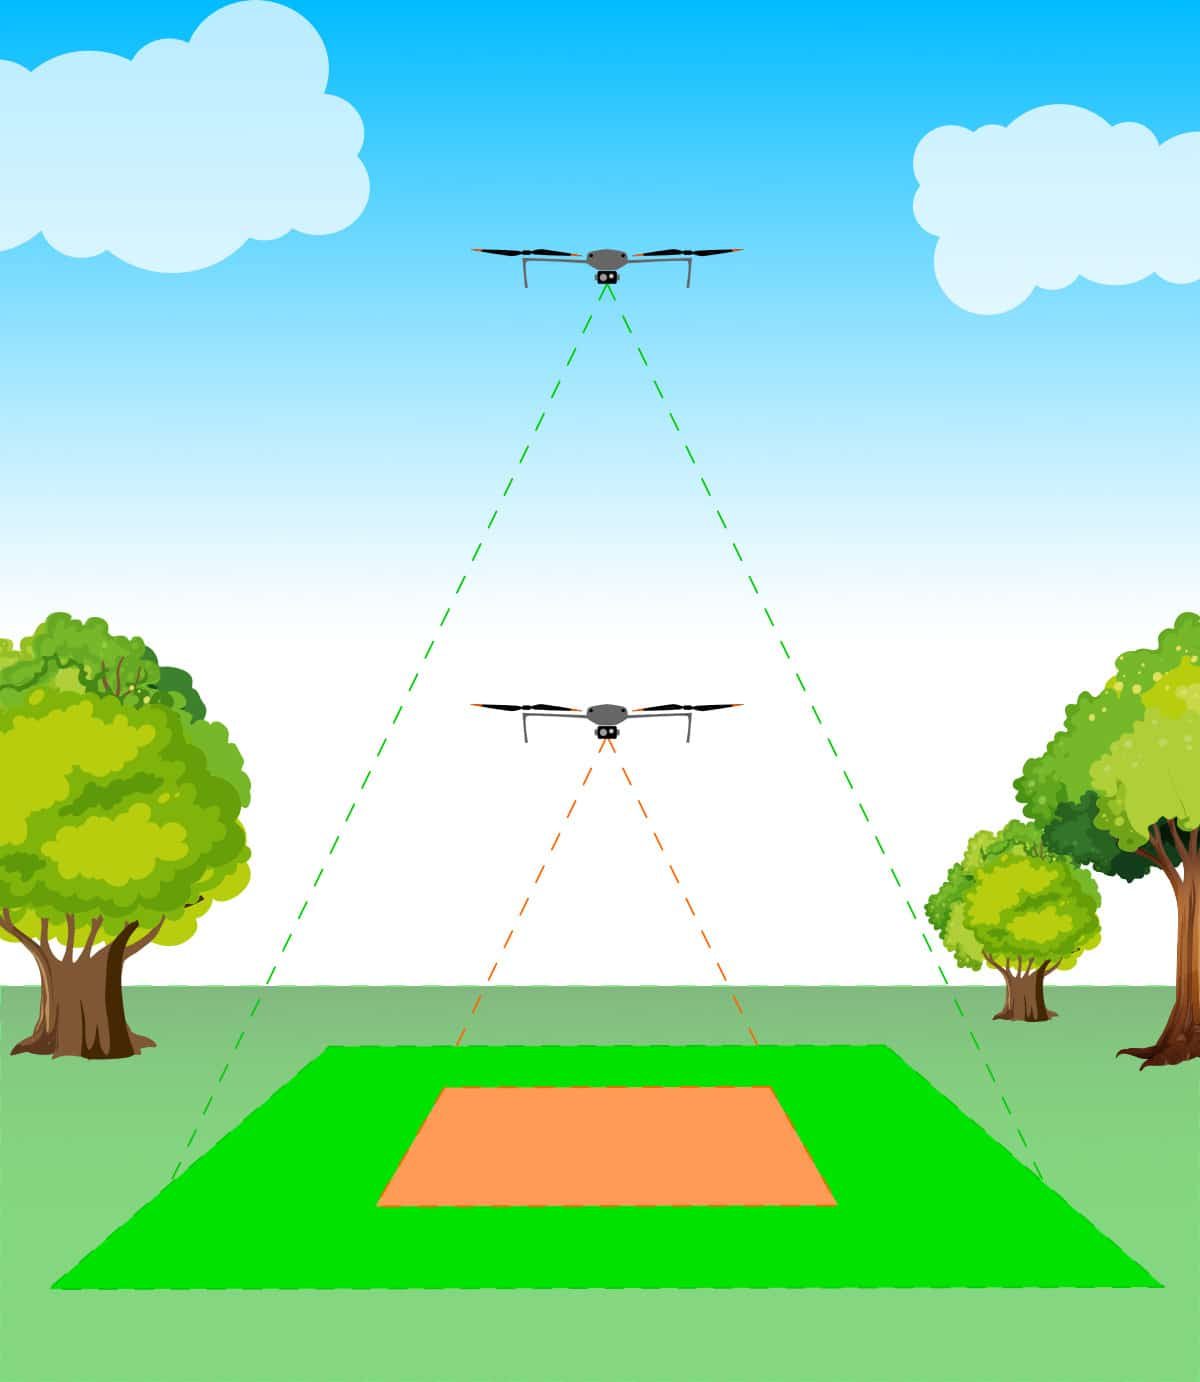
Hur påverkar flyghöjden för olika drönare markupplösningen (cm/px) för värmebilden, och vad är bildområdets bredd i varje enskilt fall? I den här artikeln har vi sammanställt olika kalkylatorer för att besvara dessa frågor för just din tillämpning. Naturligtvis är dessa ungefärliga värden som kan behöva justeras beroende på de specifika förhållandena på dagen och på platsen för operationen.
Markupplösning och bildområdets bredd
Eftersom de flesta värmebildsdrönare har en fast lins är markupplösningen (cm/px) för värmebilden och bildområdets bredd direkt beroende av flyghöjden. Du kan använda den här kalkylatorn för att bestämma detta för olika drönare.
Maximal hastighet
Värmekameror har en fast integrationstid, vanligtvis 15 ms. Om drönaren rör sig för snabbt leder rörelsen i scenen under inspelningen till rörelseoskärpa. Objekt verkar då röra sig från en pixel till en annan under inspelningen, vilket resulterar i en suddig bild. Dessutom registrerar pixeln/sensorn en blandad signal, vilket gör varma objekt svårare att upptäcka.
Förutom integrationstiden spelar markupplösningen en avgörande roll. Ju lägre markupplösningen är (och ju större område som täcks av en enda pixel), desto högre kan drönarens hastighet vara utan rörelseoskärpa. En rörelseoskärpa på 1,7 pixlar är vanligtvis fortfarande acceptabel.
Optimal flyghöjd
För att upptäcka ett djur i en värmebild och för att tolka dess art är en upplösning på cirka 14 pixlar idealisk. Denna kalkylator låter dig bestämma rekommenderad flyghöjd och markupplösning för olika drönarmodeller, beroende på storleken på det djur du söker efter. Till exempel har en liggande rådjurskalv en diameter på cirka 30 cm.
Visningstid på skärmen
Hur länge ett varmt föremål, såsom en rådjurskal eller en markhäckande fågel, förblir synligt på skärmen beror på drönarens flyghastighet. Den här kalkylatorn kan hjälpa dig att uppskatta detta för olika drönare.
När du väljer hastighet är det lämpligt att välja en hastighet som gör att föremålen kan detekteras i den övre halvan av skärmen, vilket ger dig tillräckligt med tid att stoppa drönaren medan föremålet fortfarande är synligt. Generellt sett är den ideala tiden mellan 6 och 10 sekunder, beroende på individen.
Automatisk flygplanering med POICloud
POICloud är en mjukvarulösning för professionella operationer inom räddning av rådjur och artskydd, såväl som andra områden. En funktion i POICloud är helautomatiserad flygplanering med exakt terrängnavigering.
Automatisk flygplanering och överföring
POICloud planerar waypoint- och kartläggningsflygningar helt automatiskt baserat på konfigurerbara mallar och överför automatiskt uppdragen till alla anslutna fjärrkontroller. Du kan skapa flera mallar för dina områden och enkelt säkerställa att du har de perfekta flygparametrarna för ditt specifika operativa scenario.
Skaffa POICloud gratis
Med varje drönare från oss får du permanent vårt programpaket POISuite utan kostnad – en kraftfull lösning som kan göra mycket mer än en vanlig drönare.